服务热线:
0755-27757355
0755-27757355
 发布时间:2026-11-17
 点击次数:
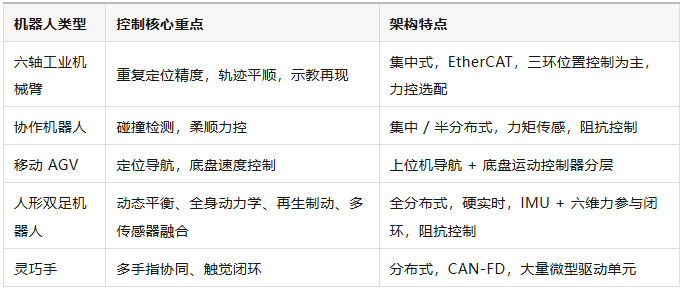
,接收上层任务指令,结合传感器反馈,输出控制指令驱动电机运动。无论是工业机械臂、移动 AGV、人形机器人、灵巧手,硬件形态差异很大,但控制系统的分层架构是相通的。控制系统不等于单一一块电路板,而是一套
软件:示教软件、上位机 APP、大模型任务规划、视觉识别、语音九游体育,九游体育股份有限公司,九游体育官方网站,九游Sports交互、业务逻辑;
人形 / 智能机械臂:LLM/VLA 大模型、ASR/TTS、3D 目标识别运行在此层;
接收控制器下发的目标电流 / 位置,运行 FOC 磁场定向控制,驱动电机;采集电机编码器电流反馈。
机械本体 + 全部感知器件:电机、减速器;编码器、旋转变压器;IMU、六维力力矩传感器、触觉传感器、相机;采集物理世界数据向上反馈,完成整个闭环。
一台中央控制柜,控制器、伺服驱动器全部集中在柜子内部,电机线缆从控制柜连接机械臂各个关节。✅优点:布线逻辑清晰,便于维护,电磁容易处理;❌缺点:线缆长,线束多,重量大,不适合人形;适用:六轴工业机械臂、大型设备。
控制器通过高速现场总线 (EtherCAT/CAN‑FD) 通信,只传输数字指令,动力线就近给电机供电。✅优点:减少长功率电缆,降低线束重量、寄生干扰;关节本地 FOC,响应快;❌缺点:每一个关节都要做驱动板,BOM 成本上升,多设备时序同步难度高;适用:人形机器人、灵巧手、移动操作机器人。
工业与人形最主流,高速硬实时,周期可达 125μs‑1ms;支持大量从站设备;髋膝肩肘大关节优先 EtherCAT。CAN‑FD
成本低,抗干扰强,速率低于 EtherCAT;多用于灵巧手、颈部等非极高实时关节。PROFINET、EtherNet/IP:传统工厂自动化使用,人形很少采用。关键:分布式系统必须做时钟同步,所有驱动器、传感器时间戳对齐,否则力控、平衡控制直接失效。
ROS2 多用于原型样机;量产人形一般基于 RT‑Linux 自研内核,不直接用原生 ROS2 做内环实时控制。
上层 AI 大模型、视觉推理可以几百毫秒;运动内环必须微秒级稳定周期。如果系统出现抖动,机械臂抖动振动;人形机器人直接破坏平衡,发生摔倒。
控制器、驱动器、IMU、六维力、相机采样周期各不相同。时间戳错位,动力学计算、力控闭环全部出错。分布式架构同步难度远大于集中控制柜。
工业机器人大多做位置控制;人形、协作机器人大量使用力 / 阻抗控制。位置噪声、减速器回差、振动,都会直接影响力控效果。
4、通信总线 + 自由度,加上 IMU、力传感器,EtherCAT 总线数据包量大;总线负载过高,造成丢包、延迟。
仿真环境运动学动力学完美;真实机器人存在回差、摩擦、振动。仿真调试完成,实物需要大量参数整定。
工业:安全围栏、STO 安全转矩关断;人形人机共处:碰撞检测、摔倒保护、分级降功率,不能直接硬断电。
大模型、3D 视觉消耗大量算力;运动控制需要硬实时。两者不能争抢 CPU 资源,通常做硬件隔离:边缘板跑 AI,实时 CPU 内核跑运动控制。
:大模型只做高层任务规划,底层运动控制仍然保留传统三环、动力学闭环,不用完全端到端替代控制器;分布式驱动进一步下沉,关节内置驱动 + 编码器 + 信号处理;
中间件标准化,降低机器人开发门槛;人形方向:全身动力学优化成为控制器标配。
工业机器人偏向集中式位置控制;人形机器人走向分布式架构,融合动力学、平衡、力控、多传感器闭环。AI 大模型属于上层应用层,不能替代底层实时运动控制器。
 当前位置:
 上一篇:
 返回列表