服务热线:
0755-27757355
0755-27757355
 发布时间:2026-11-17
 点击次数:
您当前的位置:首页新闻中心 工业机器人控制的功能、组成和分类
机器人控制系统是机器人的重要组成部分,用于对操作机的控制,以完成特定的工作任务,其基本功能如下:
记忆功能:存储作业顺序、运动路径、运动方式、运动速度和与生产工艺有关的信息。
示教功能:离线编程,在线示教,间接示教。在线示教包括示教盒和导引示教两种。
与外围设备联系功能:输入和输出接口、通信接口、网络接口、同步接九游体育,九游体育股份有限公司,九游体育官方网站,九游Sports口。
坐标设置功能:有关节、绝对、工具、用户自定义四种坐标系。
位置伺服功能:机器人多轴联动、运动控制、速度和加速度控制、动态补偿等。
故障诊断安全保护功能:运行时系统状态监视、故障状态下的安全保护和故障自诊断。
(1)控制计算机 控制系统的调度指挥机构。一般为微型机、微处理器有32位、64位等,如奔腾系列CPU以及其他类型CPU。
(2)示教盒 示教机器人的工作轨迹和参数设定,以及所有人机交互操作,拥有自己独立的CPU以及存储单元,与主计算机之间以串行通信方式实现信息交互。
(7)传感器接口 用于信息的自动检测,实现机器人柔顺控制,一般为力觉、触觉和视觉传感器。
(10)通信接口 实现机器人和其他设备的信息交换,一般有串行接口、并行接口等。
1)Ethernet接口:可通过以太网实现数台或单台机器人的直接PC通信,数据传输速率高达10Mbit/s,可直接在PC上用windows库函数进行应用程序编程之后,支持TCP/IP通信协议,通过Ethernet接口将数据及程序装入各个机器人控制器中。
2)Fieldbus接口:支持多种流行的现场总线规格,如Device net、AB Remote I/O、Interbus-s、profibus-DP、M-NET等。
程序控制系统:给每一个自由度施加一定规律的控制作用,机器人就可实现要求的空间轨迹。
自适应控制系统:当外界条件变化时,为保证所要求的品质或为了随着经验的积累而自行改善控制品质,其过程是基于操作机的状态和伺服误差的观察,再调整非线性模型的参数,一直到误差消失为止。这种系统的结构和参数能随时间和条件自动改变。
人工智能系统:事先无法编制运动程序,而是要求在运动过程中根据所获得的周围状态信息,实时确定控制作用。
点位式。要求机器人准确控制末端执行器的位姿,而与路径无关;
国际标准总线控制系统。采用国际标准总线作为控制系统的控制总线,如VME、MULTI-bus、STD-bus、PC-bus。
自定义总线控制系统。由生产厂家自行定义使用的总线作为控制系统总线。
物理设置编程系统。由操作者设置固定的限位开关,实现起动,停车的程序操作,只能用于简单的拾起和放置作业。
在线编程。通过人的示教来完成操作信息的记忆过程编程方式,包括直接示教(即手把手示教)模拟示教和示教盒示教。
离线编程。不对实际作业的机器人直接示教,而是脱离实际作业环境,生成示教程序,通过使用高级机器人,编程语言,远程式离线生成机器人作业轨迹。
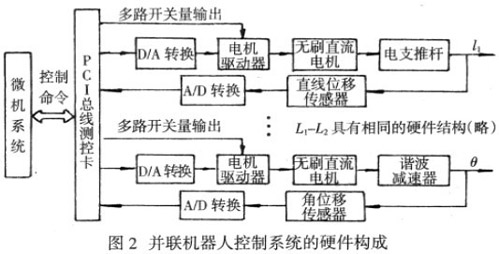
集中控制方式:用一台计算机实现全部控制功能,结构简单,成本低,但实时性差,难以扩展,其构成框图如图2所示。
主从控制方式:采用主、从两级处理器实现系统的全部控制功能。主CPU实现管理、坐标变换、轨迹生成和系统自诊断等;从CPU实现所有关节的动作控制。其构成框图如图3所示。主从控制方式系统实时性较好,适于高精度、高速度控制,但其系统扩展性较差,维修困难。
©上海众平科技有限公司 版权所有 技术支持:工博士访问量:14755网站首页
联系热线: 联系人:邱永瑜 联系地址:上海市宝山区沪太路9088号3号楼A-215
技术和报价服务:星期一至星期六 8:00-22:00 上海索鲁馨自动化有限公司
 当前位置:
 上一篇:
 返回列表