服务热线:
0755-27757355
0755-27757355
 发布时间:2026-11-17
 点击次数:
摘要:本文针对温室采摘场景下多机器人任务分配与路径规划的协同优化问题展开研究。首先分析了温室作业约束条件,构建以最小化总空驶里程与作业时间为优化目标的带约束调度模型,设计了结合启发式规则与局部搜索的两阶段求解算法,并引入基于心跳检测与任务锁的容错机制保障系统鲁棒性。在智慧农业管控平台的实际测试中,该方法使系统整体空驶率降低约 22% ,单位时间采摘吞吐量提升 15% ,且单次调度计算耗时仅在秒级。研究成果为设施农业多机协同系统的实际应用提供了有效的算法支撑与工程实践参考。
随着设施农业向规模化、集约化方向发展,单一采摘机器人已难以满足大面积温室的作业效率需求。多机器人系统(Multi-RobotSystem, MRS)通过并行作业,可显著提升效率,但核心挑战在于协同调度。近年国内外在农业机器人调度与路径规划领域开展了大量相关研究:在静态任务分配方面,已有方法包括基于作业经验规则的任务分配、基于聚类的任务划分、基于博弈论的任务指派以及各类智能优化算法。例如,曹如月等将蚁群算法用于农机协同作业任务规划以使机群行驶总距离最短;王猛等针对农机群作业中的意外情况,设计了改进合同网算法的动态任务分配方法,经田间试验验证可将机群作业时间代价降低约 30% 。这些研究为多机器人调度问题提供了丰富的理论与算法支撑。
在温室中部署多机器人,需解决任务分配和路径优化问题,这是一类带约束组合优化问题,涉及为机器人分配采摘目标点序列、规划无碰撞路径,同时考虑续航、作业时效和避碰协同等复杂约束。这类问题是 NP 难问题,精确算法难以在合理时间内求得全局最优解,因此研究高效调度算法以产生高质量可行解具有重要的理论和工程价值。本文依托于一个完整的“设施农业智慧化管控平台”,重点聚焦其中的“多机任务调度与协同”模块,详细阐述其问题建模、算法设计、工程实现与验证分析,旨在为同行提供一个可落地、可复用的技术方案。
本文的多机协同调度问题可描述为:在一个已知的温室栅格地图中,存在一组待采摘的果实目标点(Tasks),和一组具有初始位置和电量状态的机器人(Agents)。调度系统的目标是:为每个机器人生成一个有序的任务序列及其对应的无碰撞路径,在满足所有约束的前提下,优化某个或多个系统性能指标(如总作业时间最短、总路径长度最小等)。相关约束如下所示:
(1)任务唯一性约束:每个采摘任务仅由一个机器人执行一次,避免重复采摘。
(2)机器人能力约束:机器人有果蔬篮容量上限和电池电量限制,需按时返回充电。
本研究将上述问题建模为一个以最小化总完工时间(Makespan)和总空驶里程为主要目标的混合整数规划(MILP)模型。模型的核心决策变量为二元变量X_{i,j,k},表示机器人k 是否从任务i 移动至任务 j。这里任务点集合包括所有果实目标点以及每个机器人的起点和终点(充电桩位置)。模型的目标函数可表述为:
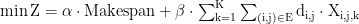
其中, ∝ 和 β 为权重系数,用于平衡完工时间与行驶距离两个子目标,d_{i,j} 表示任务点 i 到 j 的行驶距离(由地图拓扑计算得到),E 为所有相邻点对的集合。Makespan 定义为所有机器人完成各自任务序列所耗时间的最大值,即系统的总完工时间。上述目标函数旨在同时最小化系统完成所有任务的时间以及机器人累计的空驶距离。
本文待研究的问题本质上是一个多旅行商路径规划和任务分配的联合优化问题。当任务和机器人数量较小时,可调用现有求解器求得最优解;但在实际场景下规模往往较大,精确求解该 MILP 计算成本极高。因此,本文转而设计高效的启发式算法,在可接受时间内获得近似最优的调度方案。
本文设计了分层调度架构,架构分为“集中式任务分配”(决策层)和“分布式路径执行”(执行层)。其中决策层由云端调度模块负责全局任务分配方案,执行层由机器人本地模块负责自主路径规划与避障。两层通过无线网络通信协同,实现多机器人系统的高效协同。
云平台作为全局大脑,拥有整个温室的地图信息和所有机器人的状态信息(位置、电量、任务队列)。它运行我们设计的两阶段启发式算法:
(1) 阶段一(初始分配):采用基于聚类的最邻近(Cluster-basedNearestNeighbor)启发式规则。首先根据机器人位置和任务点位置,使用 K-Means 等方法将任务点初步划分给各个机器人,形成“责任区”。随后,在每个责任区内,采用最邻近法为每个机器人生成初始的任务序列。
(2) 阶段二(局部优化):采用基于交换的局部搜索(Swap-basedLocalSearch)策略。对阶段一生成的初始解,在其邻域内进行优化,例如:尝试交换两个机器人之间的某个任务,或者将一个机器人的某个任务重新分配给另一个机器人。若交换后目标函数值改善,则接受此改变,迭代进行直至无法改进或达到迭代次数上限。
每个机器人接收云平台任务序列后,自主进行局部路径规划和导航控制。路径规划采用 A 或 D Lite 算法,基于栅格地图为任务点序列规划最短避障路径。执行中,机器人通过机载传感器实时检测障碍物和行九游体育,九游体育股份有限公司,九游体育官方网站,九游Sports人,必要时重规划路径。为确保协同鲁棒性,本文引入以下机制。
(1)心跳机制与状态上报:机器人定期向云平台发送“心跳”消息,报告位置、电量、任务进度等状态信息。若云平台未按时收到消息,则判断机器人故障或通信中断。通过这种方式,云端可实时掌握全局状态,为动态调度提供依据。
(2) 任务锁定机制:云平台指派任务时,将任务点标记为“锁定”状态,仅允许指定机器人执行,其他机器人在路径规划时忽略已锁定任务点,防止任务竞争或冲突。任务锁在机器人完成任务后释放,确保集中分配方案在执行层面的延续性,避免通信延迟或局部规划导致任务分配混乱。
(3) 异常处理与任务重分配:若机器人因故障退出或严重超时,云平台检测到心跳中断或异常状态后,会解除其未完成任务的锁定,将任务重新加入待分配列表,并实时重新分配给其他空闲或负载较轻的机器人。例如,3 台机器人协同作业时,1 台故障,其余 2 台分担其任务。整个过程在线自动完成,无需人工干预,实现动态容错。实验表明,系统能在3 秒内检测异常,5 秒内完成任务重调度与下发,期间其他机器人正常执行任务,作业无明显中断。
将所提调度算法集成至智慧农业管控平台,并在一个模拟的标准番茄温室试验场中进行了测试验证。在 30m×20m 的模拟番茄温室试验场,内部有种植垄和通道,部署 3 台初始电量充足、篮筐为空的采摘机器人。实验结合仿真环境和部分真实传感数据,机器人导航和作物检测用仿真器模拟,任务调度决策和路径规划算法与实际系统一致。
在实验中,随机生成50 个分布在温室种植区的待采摘果实点。为评估调度算法,设定三种对比方案:(a) 单机作业(基线);(b)轮流分配策略;(c) 本文两阶段启发式算法。三者在相同任务集和环境下仿真,多次试验取平均值对比分析。
本文主要关注的评估指标包括:总完工时间、总空驶里程以及单位时间采摘量。表 1 展示了三种策略的调度结果对比(数据为多次试验的平均值)。
(1) 总完工时间:本文算法通过多机并行协作,将 50 个采摘任务的完成时间显著缩短至约 270 秒。相比之下,单机顺序作业耗时480 秒,而轮流分配策略耗时约 330 秒,本文算法较其减少了 18% 的完工时间。这表明智能任务划分使每台机器人承担了空间上相对紧凑的任务组,避免了单机遍历所有点导致的长时间延迟。实验结果表明,本文算法在总完工时间上优于基线) 两阶段算法总空驶里程约350 米,显著低于单机作业和轮流策略。算法通过优化路径、减少重复行走,大幅降低机器人无效移动距离。聚类分区使机器人主要在各自区域内活动,避免了跨区域穿梭,空驶里程降幅显著(相对轮流策略降低约 22% )。
(3) 单位时间采摘量:由于整体作业时间缩短且空转减少,系统平均采摘速度明显提升。两阶段算法达到每分钟采摘 11.1 个果实,较轮流策略的 9.09 个提高约 22% ,较单机的 6.25 个提高约 77% 。换言之,本文算法的吞吐率相比朴素分配策略提高了约 15% ,相比单机作业提高了近八成。这一结果印证了智能调度在提高系统并行效率方面的作用。
实验结果表明,本文所提两阶段启发式算法在求解质量和计算效率上达到良好平衡,单次全局调度计算仅需数秒,得出接近最优的分配方案,满足实时调度需求。在鲁棒性测试中,人为使一台机器人中途下线 秒内完成任务重分配与下发,其他机器人实时避障并动态调整路径,顺利接管遗留任务,整个过程对系统总体完工时间无显著影响,验证了容错机制的有效性。
本文深入研究了设施农业温室中多机器人采摘作业的调度与协同问题,提出了一种高效、鲁棒的分层调度策略。通过形式化建模和算法设计,实现了两阶段启发式算法,能在合理时间内生成高质量任务分配方案,显著降低机器人空驶距离和作业时间,提升单位作业效率。算法求解速度快,适应实时调度需求。结合心跳汇报和任务锁定的容错机制,系统对单机器人故障具备快速响应和自适应调整能力,增强了协同作业的可靠性。模拟试验验证了算法的有效性和系统的鲁棒性。
然而,当前研究仍存在一些有待进一步探索的方向。一是可扩展性,机器人数量和温室规模扩大,集中式调度器压力剧增,需研究分布式或混合式框架,如市场拍卖算法,减轻云端负载。二是模型精度,引入精细能耗和动态模型,考虑负载影响、避碰约束等,研究实时重调度策略。三是实际应用验证,计划在真实温室长期测试,评估性能,为算法改进提供反馈。总体而言,面向设施农业的多机协同调度前景广阔。
[1] 曹如月 , 李世超 , 季宇寒 , 等 . 基于蚁群算法的多机协同作业任务规划 [J]. 农业机械学报 ,2019,50(S1):34-39.
[2] 王猛 , 赵博 , 刘阳春 , 等 . 同种农机机群动态作业任务分配方法 [J]. 农业工程学报 ,2021,37(09):199-210.
 当前位置:
 上一篇:
 返回列表