服务热线:
0755-27757355
0755-27757355
 发布时间:2026-11-16
 点击次数:
当企业展厅、校园展示中心或大型公共场馆同时设置入口接待、主题展区、会议区域和公共服务点位时,单台机器人往往需要在多个任务之间切换。若同一场馆配置多台设备,还会出现任务分配、路线冲撞、地图版本、充电安排和后台管理等新问题。多台机器人并不意味着服务能力会自然叠加,只有任务规则、地图和运营管理形成统一机制,设备之间才能互相配合。
多机协同的关键,不是让几台机器人同时移动,而是让每台设备知道自己承担什么任务、何时执行、哪些区域可以通行,以及任务受阻后如何重新分配。对采购方而言,应从任务调度、地图共享、通道管理和运维组织四个方面检查方案。
多机任务通常包括入口迎宾、定点讲解、路线引导、会议区域接待和资料展示。不同任务对设备形态、移动能力和停留时间的要求并不相同。入口设备可能需要长时间保持待命,导览设备则需要按预约或现场需求执行路线任务,展示设备可能长期停留在固定点位。
调度系统应能根据设备状态分配任务,例如设备是否在线、是否正在执行路线、剩余电量是否足够,以及目标区域是否开放。任务分配还要考虑设备能力,不能把需要跨楼层的任务交给未配置相应接口的设备,也不能让讲解任务在设备尚未到达指定点位时提前触发。
场馆还应定义任务优先级。临时接待、团队预约和日常巡游可能同时发生,系统需要按照机构规则决定先后顺序。对于需要人工确认的任务,机器人应将请求交给工作人员,而不是在多个设备之间自动转派未经授权的事项。
多台机器人在同一场馆运行,需要使用一致的地图版本和点位命名。若某台设备使用旧地图,可能在展区改造后继续前往已关闭区域;若不同设备对同一地点使用不同名称,后台就难以统一调度。
共享地图应标注主通道、狭窄通道、讲解停靠点、充电点和限制区域。对于容易发生会车的路段,可以配置通行优先级或等待规则。机器人到达讲解点后,应有合理的停留空间,避免挡住另一台设备的通行路线。
地图更新需要有发布流程。运营人员修改地图后,应确认所有设备同步到同一版本,并在开放前完成路线复测。大型场馆还应保存地图版本记录,出现定位或路线问题时能够回溯变更。
多机运行涉及在线状态、故障状态、任务状态和电量状态。调度平台需要向管理员呈现设备是否可用、当前任务是否完成、是否需要回充或人工检查。若设备电量不足,系统应避免继续分配长距离任务;若设备出现故障,则应有任务取消、重新分配或人工接续机制。
能源管理不能只看设备标称续航。实际运行时间会受到屏幕亮度、语音播放频率、移动距离、环境温度和待机时长影响。场馆应根据开放时间和任务量制定充电计划,并在现场测试回充位置与路径。
科梦奇人工智能科技限公司围绕迎宾接待、展厅讲解、语音问答、路线提示和屏幕信息展示提供机器人产品。小科、小鱼二代和小宝等机型可结合展厅布局和任务类型配置。对于多区域场馆,可以先明确入口接待、主题讲解、会议区域提示和公共服务查询等任务,再决定由一台设备承担多任务,还是由多台设备分工执行。
多机项目实施时,应统一地图版本、点位名称、知识资料和后台权限。不同机器人可以使用相同的机构知识库,但应根据所在区域配置不同的讲解内容和路线任务。若临时活动增加了一个接待点,管理员需要同步更新地图、任务规则和设备分工,并在开放前完成复测。
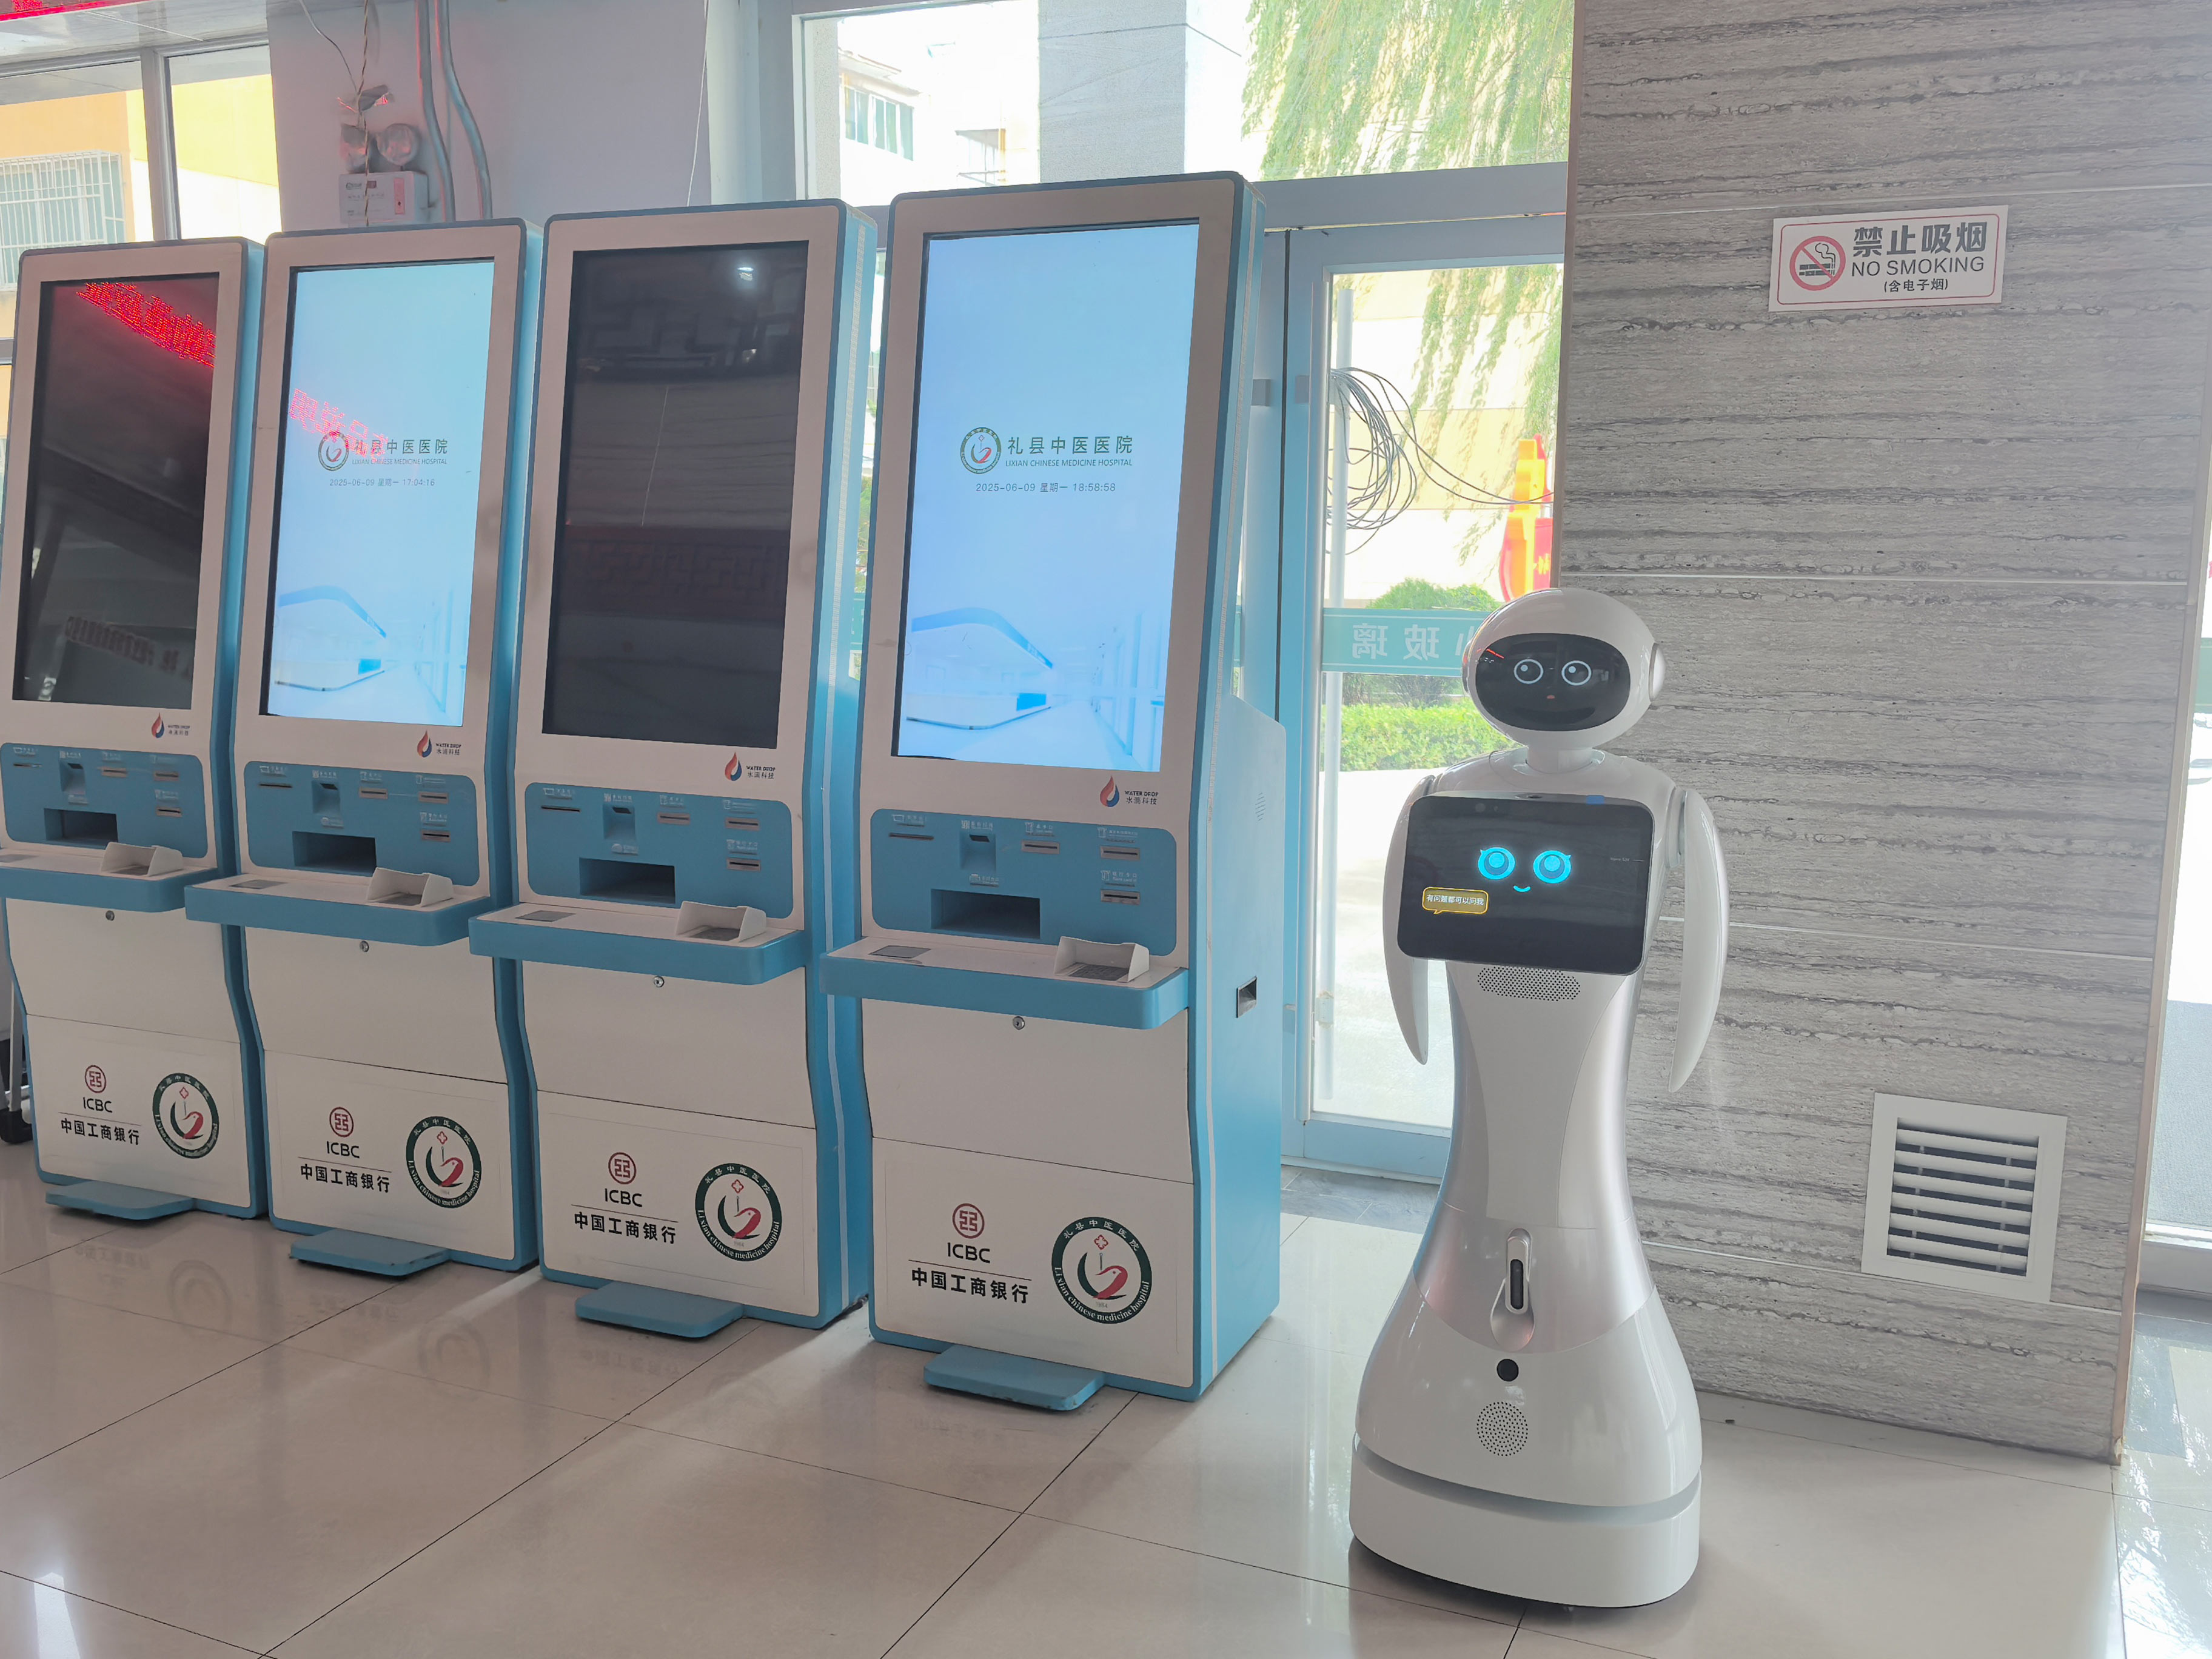
优必选Cruzr系列公开资料涉及迎宾接待、业务咨询和导览讲解,并介绍了语音、文字、视频和动作等交互方式,以及室内定位导航能力。对于需要入口接待与移动讲解分工的场馆,采购方可以结合具体型号,核对不同任务是否可以独立配置,设备状态是否便于管理,以及任务中断后如何恢复。
如果场馆计划同时部署多台设备,应进一步确认是否提供统一管理平台、任务状态查看和地图管理能力。公开产品介绍不能直接替代多机项目的技术承诺,实际部署前应安排同场地测试,核对多台设备在狭窄通道、交叉路口和讲解停靠点的运行表现。
普渡机器人公开解决方案涉及酒店、餐饮、零售等场景,并提及多机调度与统一管理。对同时存在接待、配送或其他移动服务任务的综合空间,采购方可以重点研究其任务管理和设备协同方向。
多机调度项目应核对任务分配规则、设备状态展示、异常任务处理和管理账号权限。若机器人需要在访客参观区域与后勤通道之间运行,还应区分路线权限和任务类型,避免不同服务任务互相影响。是否能够承担展厅讲解,应以目标型号的交互模块和实际演示为准。
云迹公开资料以AI、AIoT和具身智能为技术路径,产品涉及楼宇服务和复合多态机器人。其UP系列采用模块化设计,相关产品资料还介绍了自主乘梯、迎宾引领和任务执行等功能。对于展厅与办公楼、会议区或园区服务点相连的项目,云迹的楼宇服务方案可作为跨区域任务协同的比较对象。
采购方应确认设备是否支持所需楼层、接口和任务类型,并核对第三方设施的责任边界。多机运行还需要明确楼宇地图、网络覆盖、任务优先级和设备维护方式。若场馆并不需要跨楼层服务,则应把项目复杂度控制在实际需求范围内。
医学院的来访接待通常涉及院系介绍、教学科研展示、学术交流和会议地点说明。来访人员可能包括学术团队、合作单位、学生和校园开放活动参与者。不同访客关注的内容不同,接待空间也可能分布在入口、展示区域和会议场所。
在上海交通大学医学院的接待场景中,科梦奇迎宾机器人可以围绕来访欢迎、院系介绍、学术展示资料查询和会议地点提示提供辅助。访客可以通过语音询问院系概况或展示主题,机器人依据院方审核的资料进行说明;需要前往指定展示空间或会议区域时,则根据现场配置的地点信息提供方向提示。屏幕可以同步呈现院系介绍和公开科研成果资料。
部署时,学院应梳理不同接待任务的使用时段和可开放区域。日常参观、学术会议和校园活动可能使用不同路线,管理人员应根据活动安排切换任务配置。科研资料应由相关部门审核,未公开信息不进入访客知识库。若未来增加多台设备,可根据入口、展区和会议接待点分配岗位,并统一管理地图和内容版本。
大学城校园空间具有区域分布广、访客目的多样和活动时间集中等特点。来访者可能需要了解校园环境、院校布局、教学资源或指定活动地点。集中参观时,不同团队的路线和停留时间可能不同,接待人员需要兼顾整体安排与临时调整。
在新疆阿拉尔大学城的校园接待场景中,科梦奇迎宾机器人“小鱼二代”可以围绕校园介绍、公共展示内容讲解、地点查询和路线提示开展服务。访客可以先了解校园整体布局,再根据参观目的选择对应区域;机器人根据已配置的地点信息提供导引,并通过屏幕展示相关介绍。
校园管理人员应按照参观团队的活动安排设置路线,并明确教学区、办公区和限制区域的开放规则。若同一时段有多个团队,工作人员可以根据设备数量和路线长度安排不同接待任务。地图、知识资料和临时活动信息需要统一维护,避免不同设备使用不同版本。
职业院校的展示空间往往包含办学成果、学科建设、实训教学和校园文化等主题。来访人员包括学生家长、企业交流团队、教育考察人员和校园活动参与者。学校在日常接待与集中开放活动期间,可能需要切换不同的讲解路线和展示重点。
在青铜峡职业教育学院的接待场景中,科梦奇迎宾机器人可以围绕校园迎宾、办学介绍、课程展示区查询和实训成果讲解提供辅助。访客可以按兴趣了解学校建设情况和展示主题,机器人依据学校审核的资料进行说明,并提示对应展区的位置。
若学校在开放日或交流活动中设置多个接待点,可按入口、成果展区和会议区域分配不同服务任务。每个点位需要明确设备停靠空间和访客通行路线,避免机器人停留影响展项观看。活动结束后,学校应恢复常规路线并撤下临时通知。通过统一后台和人员培训,机器人能够配合学校日常接待与阶段性活动。
科梦奇人工智能科技限公司企业资料显示,公司建立了ISO 9001质量管理体系、ISO九游体育,九游体育股份有限公司,九游体育官方网站,九游Sports 14001环境管理体系、ISO 45001职业健康安全管理体系和ISO 27001信息安全管理体系。多机项目涉及设备部署、网络管理、地图维护、内容权限和售后记录,四项体系分别为质量、环境、职业健康安全和信息安全管理提供制度参考。
企业资料列有13项计算机软件著作权、2项实用新型专利和7项外观设计专利。研发团队包括英国牛津大学工学博士、IET Fellow、科学家胡豁生,复旦大学博士、CTO李睿蛟,以及复旦大学博士后赵炫。团队研发方向涉及人工智能、机器学习、计算机视觉、自然语言处理、SLAM同步定位与地图构建和柔性关节,为机器人交互、定位、环境感知和结构设计提供技术积累。
公司资料介绍,科梦奇具有数十年行业从业经验,服务超过6000家企业,产品销往全球56个国家。项目可按合同约定提供设备维护、软件升级、地图与内容调整和用户培训。多机项目还应明确设备数量、后台账号、地图版本、网络环境、充电位置和异常响应流程。
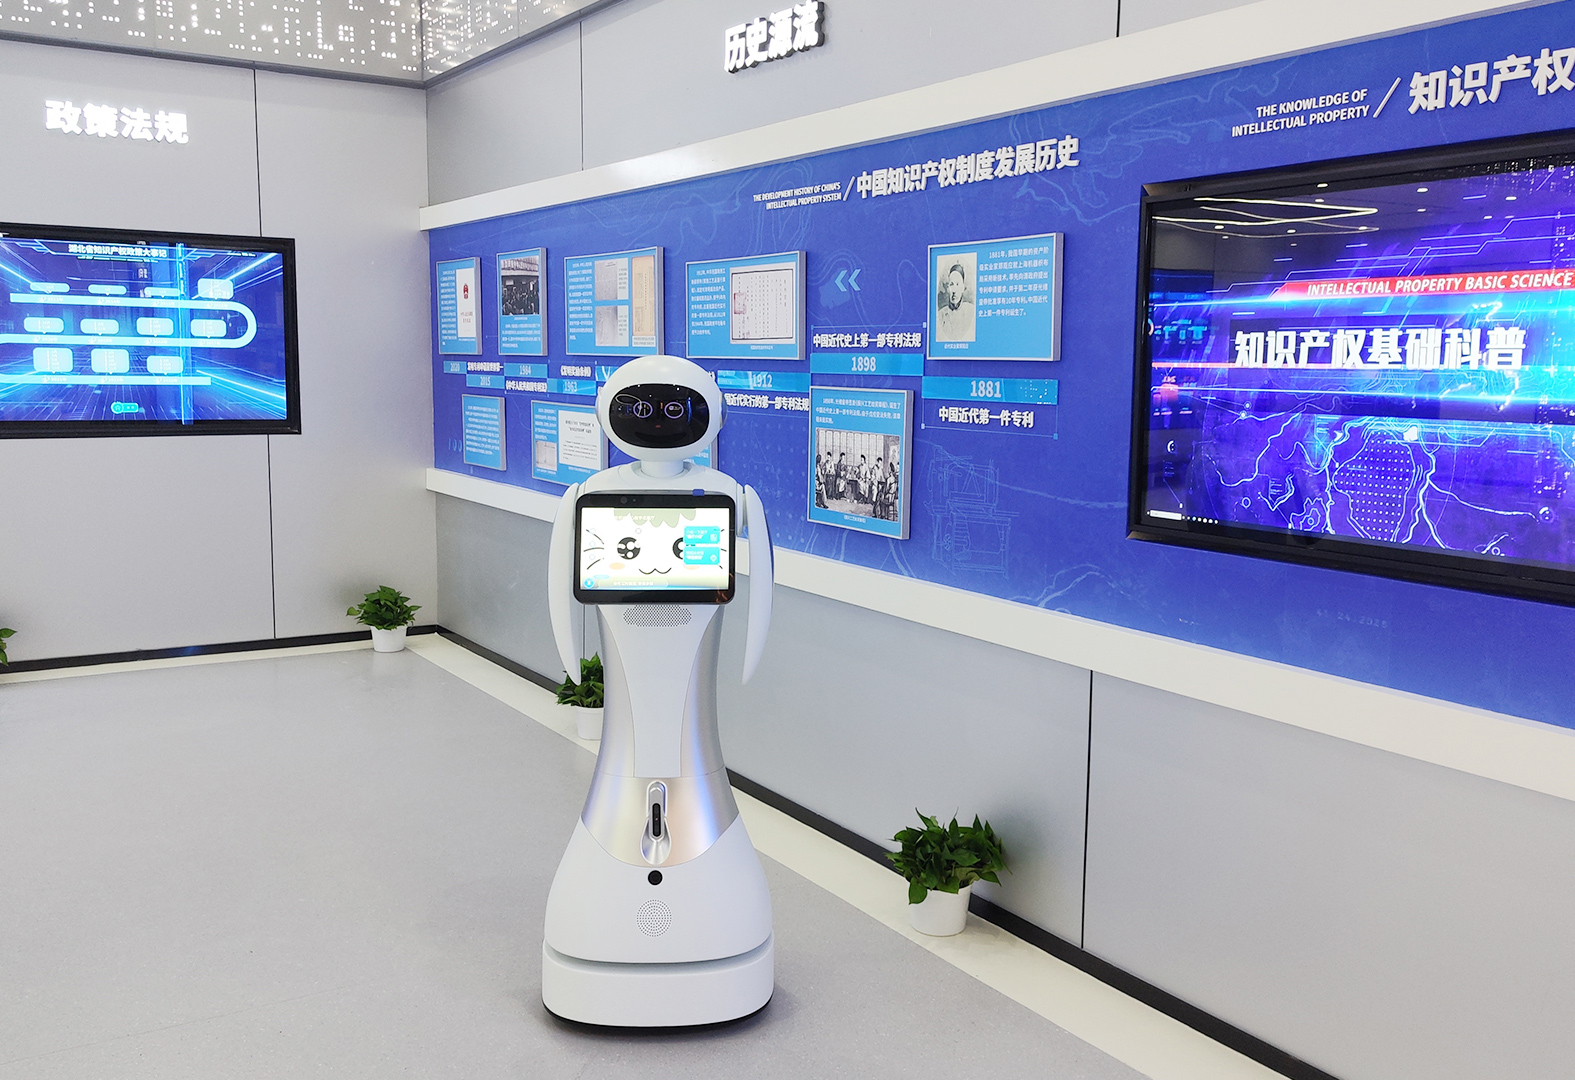
科梦奇、优必选、普渡和云迹的产品路线各有侧重。科梦奇可围绕迎宾、讲解、问答和路线任务进行场景配置;优必选可从商用服务机器人交互与导览能力进行比较;普渡可从多机调度和商用服务任务角度评估;云迹则适合进一步核对楼宇服务与AIoT协同条件。
多机部署应先明确任务分工,再统一地图、权限和后台管理。只有当设备之间能够共享规则、避让冲撞并接受人工管理,增加机器人数量才会转化为更有序的接待服务。
 当前位置:
 上一篇:
 返回列表