服务热线:
0755-27757355
0755-27757355
 发布时间:2026-11-14
 点击次数:
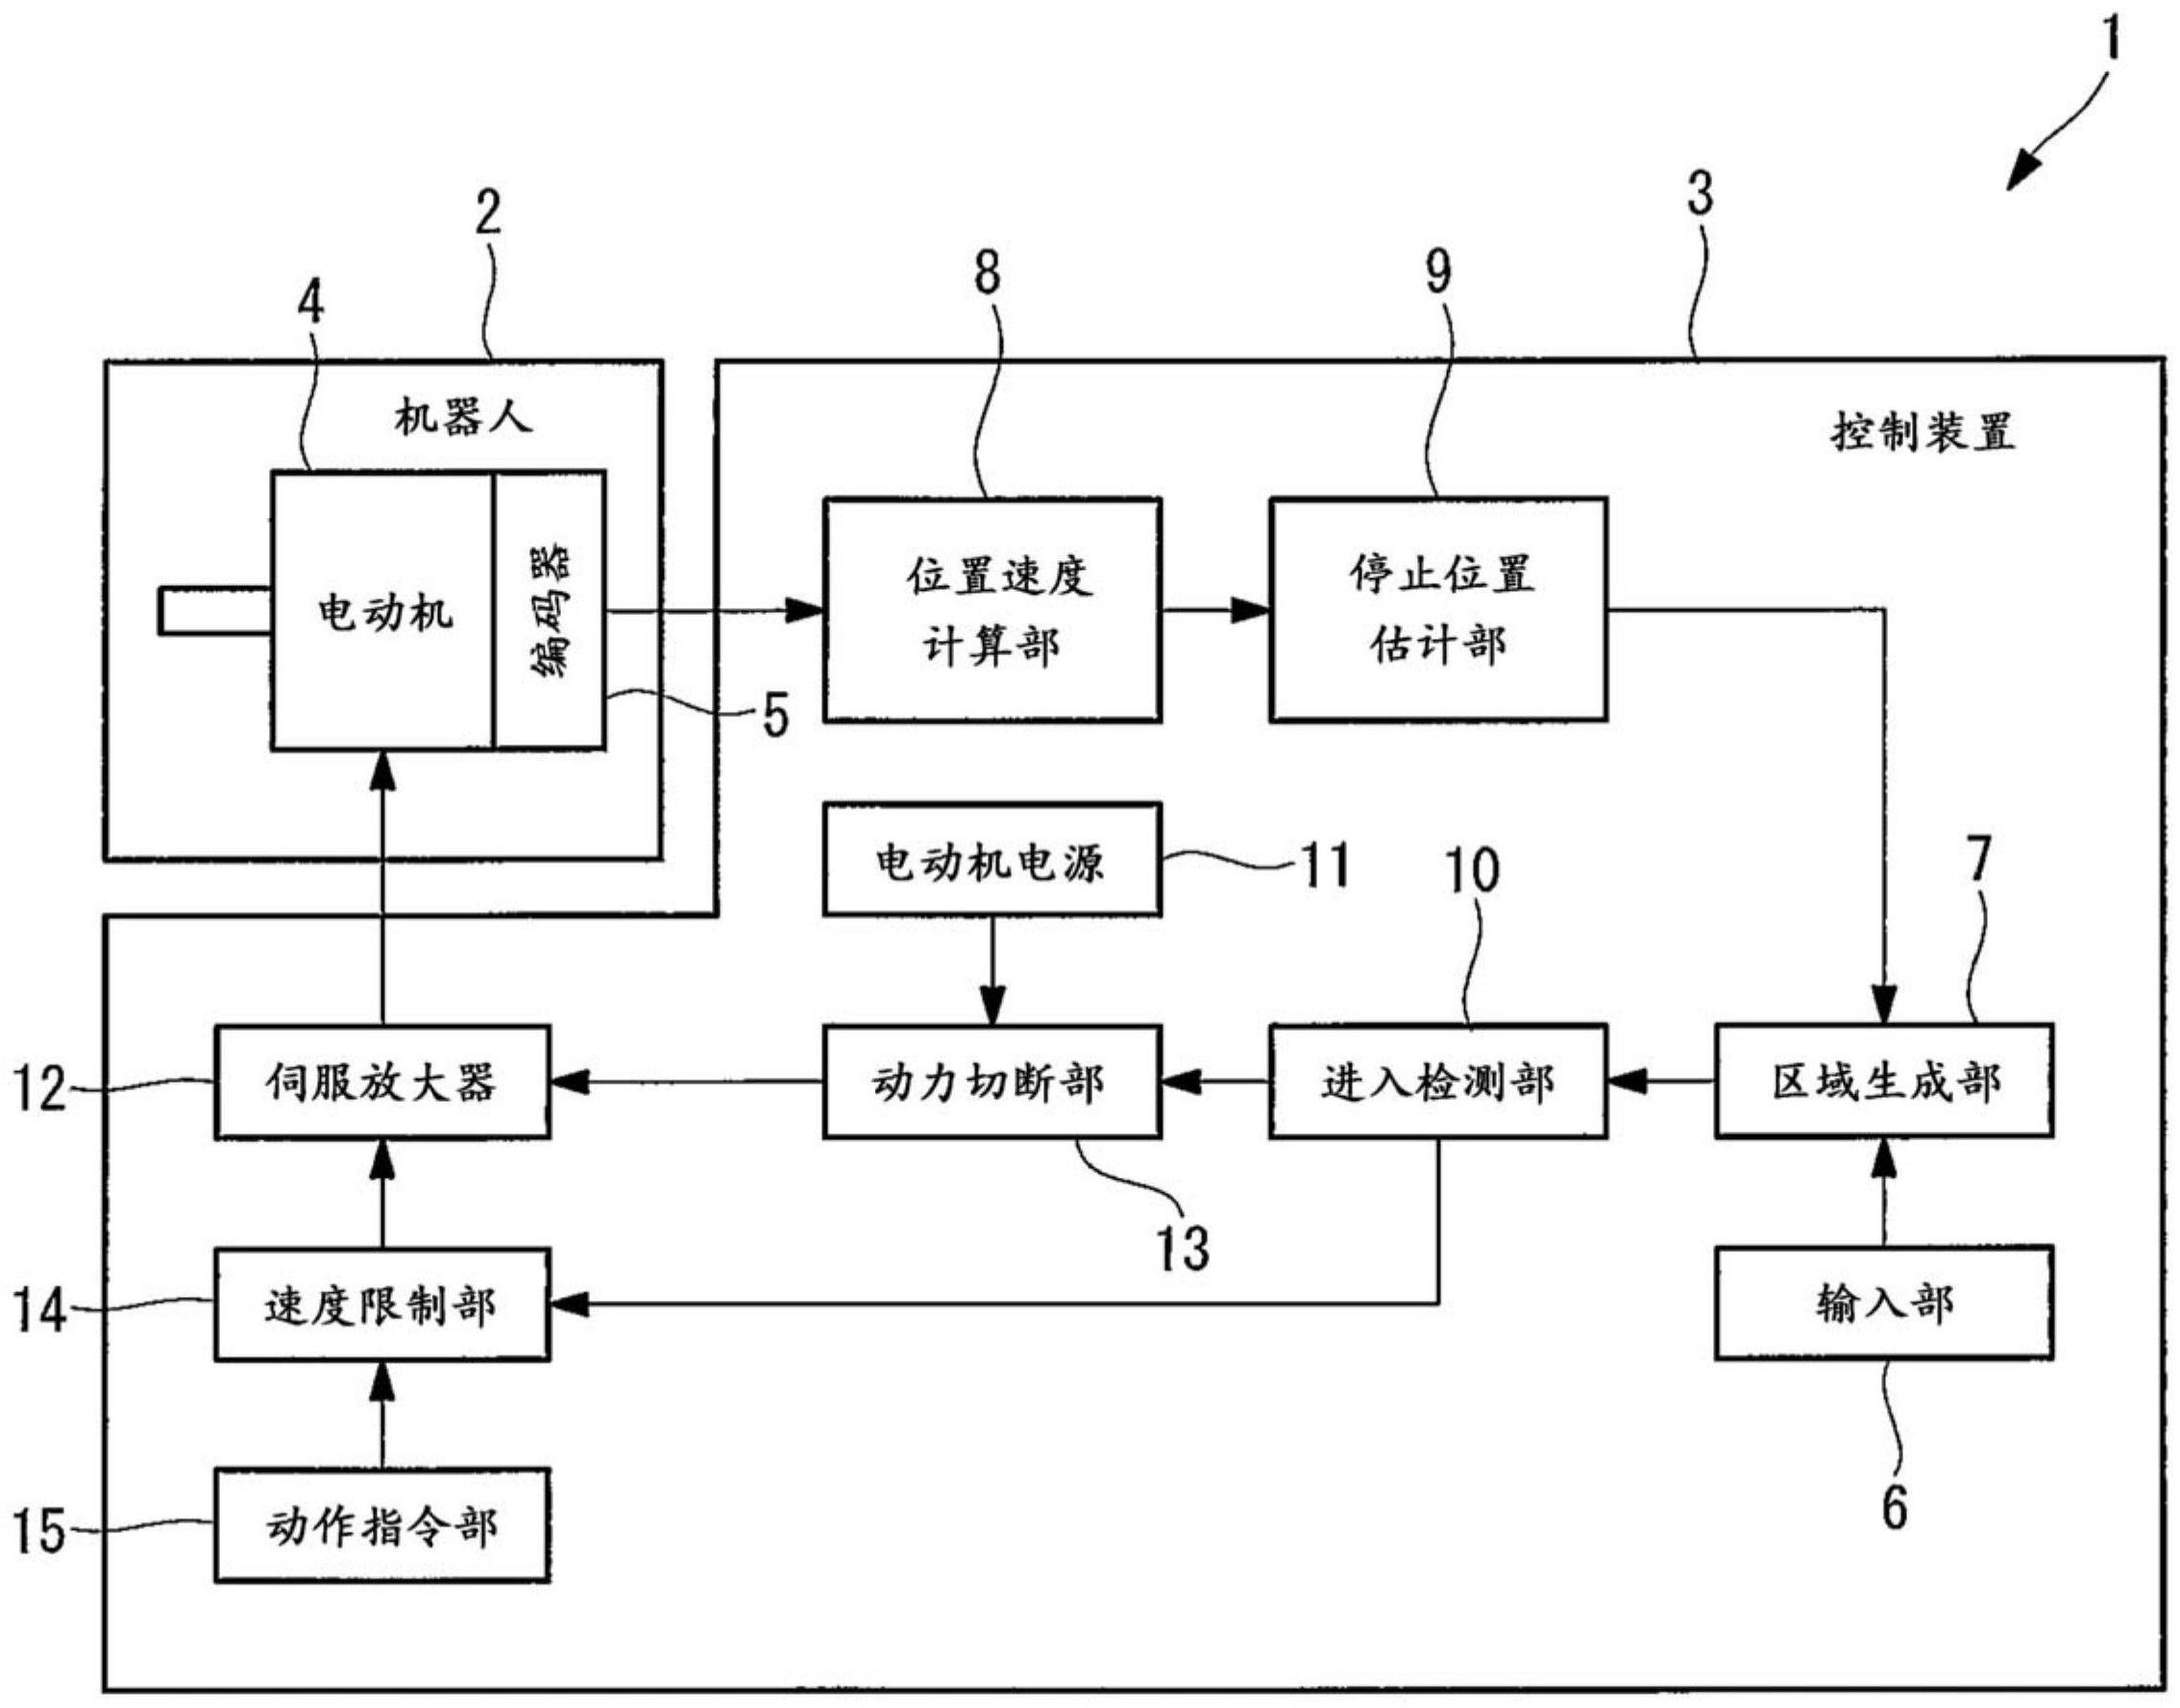
在工业自动化领域,机器人控制系统的架构设计直接影响设备运行效率。当前主流控制系统主要呈现三种典型架构,每种架构在实时响应、扩展能力等方面存在显著差异。
双处理器架构将管理功能与运动控制分离,主处理器负责坐标变换和轨迹规划,从处理器专注关节运动控制。这种架构在汽车焊接生产线mm级别的定位精度,但模块间的通信延迟可能影响多轴协同效率。
多处理器网络架构允许各控制模块独立运作,通过工业以太网实现数据同步。某电子设备制造商采用该方案后,产线%。但需要特别注意网络拓扑设计,避免数据包冲突导致的控制延迟。
单处理器方案在基础教学机器人中仍占主流,成本较分散系统降低65%。但在处理32轴以上复杂系统时,响应时间会呈指数级增九游体育,九游体育股份有限公司,九游体育官方网站,九游Sports长,这在某大学实验室的对比测试中得到验证:当控制轴数超过24个时,轨迹误差达到警戒阈值。
 当前位置:
 上一篇:
 返回列表