服务热线:
0755-27757355
0755-27757355
 发布时间:2026-11-02
 点击次数:
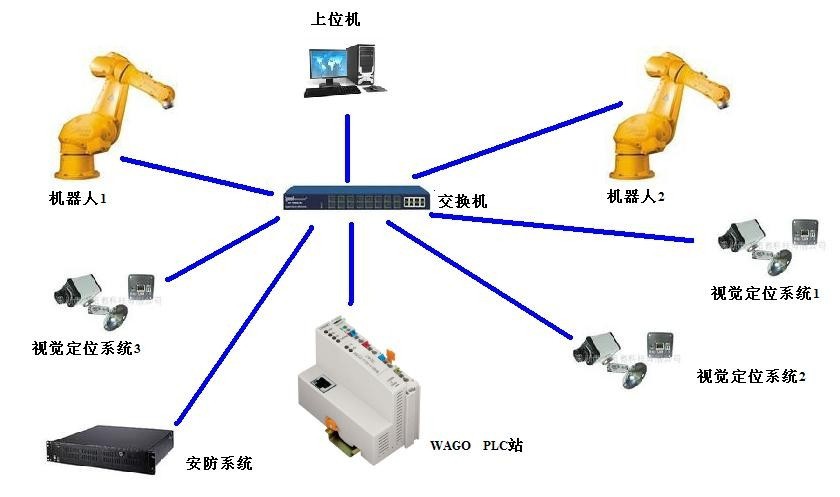
的检测信号,根据操作任务的要求,驱动机械臂中的各台电动机就像我们人的活动需要依赖自身的感官一样,机器人的运动控制离不开传感器。机器人需要用传感器来检测各种状态。机器人的内部传感器信号被用来反映机械臂关节的实际运动状态,机器人的外部传感器信号被用来检测工作环境的变化。
用一台计算机实现全部控制功能,结构简单,成本低,但实时性差,难以扩展,在早期的机器人中常采用这种结构。
其优点有:硬件成本较低,便于信息的采集和分析,易于实现系统的最优控制,整体性与协调性较好,基于PC的系统硬件扩展较为方便。
缺点为:系统控制缺乏灵活性,控制危险容易集中,一旦出现故障,其影响面广,后果严重;由于工业机器人的实时性要求很高,当系统进行大量数据计算,会降低系统实时性,系统对多任务的响应能力也会与系统的实时性相冲突;此外,系统连线复杂,会降低系统的可靠性。
采用主、从两级处理器实现系统的全部控制功能。主CPU实现管理、坐标变换、轨迹生成和系统自诊断等;从CPU实现所有关节的动作控制。主从控制方式系统实时性较好,适于高精度、高速度控制,但其系统扩展性较差,维修困难。
按系统的性质和方式将系统控制分成几个模块,每一个模块各有不同的控制任务和控制策略,各模式之间可以是主从关系,也可以是平等关系。这种方式实时性好,易于实现高速、高精度控制,易于扩展,可实现智能控制,是目前流行的方式。
1、控制机械臂末端执行器的运动位置(即控制末端执行器经过的点和移动路径);
5、控制机械臂中各动力关节的输出转矩:(即控制对操作对象施加的作用力);
7、使机器人对外部环境有检测和感觉功能。工业机器人配备视觉、力觉、触觉等传感器进行测量、识别,判断作业九游体育,九游体育股份有限公司,九游体育官方网站,九游Sports条件的变化。
联合开源!因时机器人携手上海交大、复旦发布HandEdit数据集与评测基准
WRC 2026现场直击|不只让机器人“摸得到”,帕西尼想打通感知、数据与执行
破局具身智能“数据瓶颈”,帕西尼重磅发布全新一代五指数采手套 PXCap Pro,重塑高质量数采范式
 当前位置:
 上一篇:
 返回列表