服务热线:
0755-27757355
0755-27757355
 发布时间:2026-10-22
 点击次数:
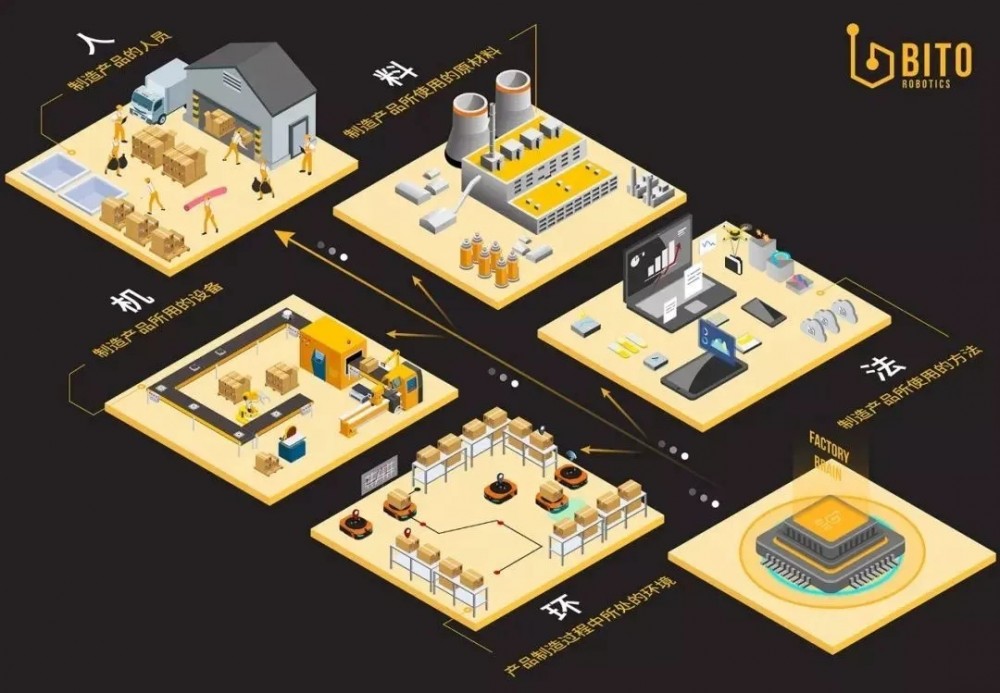
1. 多机器人协同调度的概念:多机器人协同调度是指在多个机器人之间进行任务分配和资源共享,以实现更高效的工作效果。这种调度方式可以提高整体生产力,降低成本,并提高任务的完成质量。
2. 多机器人协同调度的应用场景:多机器人协同调度在许多领域都有广泛的应用,如制造业、物流、医疗、农业等。这些领域中的自动化和智能化需求推动了多机器人协同调度技术的发展。
3. 多机器人协同调度的技术挑战:实现多机器人协同调度面临着许多技术挑战,如任务分配策略、通信协议、安全性等。此外,如何确保多个机器人之间的协同工作也是需要解决的问题。
4. 多机器人协同调度的发展趋势:随着人工智能和物联网技术的不断发展,多机器人协同调度技术将朝着更加智能化、自适应的方向发展。未来的多机器人协同调度系统将能够更好地应对复杂环境下的任务分配和资源管理问题。
5. 多机器人协同调度的前沿研究:目前,多机器人协同调度领域的研究主要集中在任务分配策略、通信协议、安全性等方面。未来,随着技术的进步,研究人员还将关注如何提高多机器人协同调度系统的实时性和可靠性等问题。
1. 多机器人协同调度是指在多个机器人之间进行任务分配和资源共享,以实现更高效、更智能的作业。这种调度方式可以提高整体作业效率,降低成本,提高资源利用率。
2. 多机器人协同调度的核心思想是通过信息交换和协作,实现机器人之间的动态优化。这种优化过程包括任务分配、路径规划、避障等环节,旨在使整个作业过程更加顺畅、高效。
3. 多机器人协同调度的基本原则包括公平性、可扩展性、实时性和可靠性。公平性要求每个机器人都能获得合理的任务分配;可扩展性要求系统能够适应不断变化的任务需求;实时性要求系统能够在短时间内做出决策;可靠性要求系统在整个过程中保持稳定运行。
1. 基于任务的协同调度方法:根据作业的具体需求,将任务分解为若干子任务,然后通过分配给不同机器人来实现协同作业。这种方法适用于任务相对简单、机器人数量较少的情况。
2. 基于模型的协同调度方法:通过对机器人的运动模型、环境模型等进行建模,预测机器人之间的相互作用和作业过程,从而实现更好的任务分配和资源共享。这种方法适用于复杂场景下的多机器人协同作业。
3. 基于启发式的协同调度方法:利用启发式算法(如遗传算法、蚁群算法等)对机器人的路径规划、任务分配等进行优化,从而实现高效的多机器人协同作业。这种方法适用于问题规模较大、求解时间有限的情况。
4. 基于分布式协同调度方法:将整个作业过程划分为多个子任务,然后通过分布式计算框架(如Apache Spark、Hadoop等)将这些子任务分配给不同的机器人节点进行处理。这种方法适用于大规模多机器人协同作业。
5. 基于自适应协同调度方法:通过实时监测机器人的状态和环境变化,动态调整任务分配和资源共享策略,从而实现自适应的多机器人协同作业。这种方法适用于环境复杂多变、任务需求难以预测的情况。
1. 生成模型在路径规划中的应用:生成模型,如遗传算法、粒子群优化等,可以用于多机器人协同调度中的路径规划问题。这些模型通过模拟自然界中的进化过程,自动搜索最优解,提高路径规划的效率和准确性。
2. 遗传算法在路径规划中的优势:遗传算法具有较强的全局搜索能力,能够在复杂的环境中找到最优路径。此外,遗传算法还具有较好的适应性,能够应对多种不同的路径规划问题。
3. 粒子群优化在路径规划中的应用:粒子群优化是一种基于群体智能的优化方法,通过模拟鸟群觅食行为,寻找最优路径。相较于其他优化方法,粒子群优化在多机器人协同调度中的路径规划问题上具有较好的性能。
1. 动态路由策略的概念:动态路由策略是指在多机器人协同调度过程中,根据实时信息调整机器人的行驶路线,以实现最优的调度效果。这种策略可以有效降低运输成本,提高运输效率。
2. 动态路由策略的分类:根九游体育,九游体育股份有限公司,九游体育官方网站,九游Sports据实时信息的来源和处理方式,动态路由策略可以分为基于传感器信息的路由策略、基于通信协议的路由策略和基于学习的路由策略等。
3. 动态路由策略的挑战与发展趋势:随着多机器人协同调度场景的不断扩展,动态路由策略面临着越来越多的挑战,如实时性、鲁棒性、可扩展性等。为了解决这些问题,研究人员正积极探索新的技术和方法,如基于深度学习的路由策略、混合智能系统等。
1. 任务分配的重要性:在多机器人协同调度中,合理的任务分配可以提高整体运输效率,降低运输成本。因此,如何实现有效的任务分配成为了一个重要的研究课题。
2. 任务分配的方法:目前,针对多机器人协同调度中的任务分配问题,研究人员提出了多种方法,如基于启发式算法的任务分配方法、基于模型匹配的任务分配方法等。这些方法在实际应用中取得了一定的效果。
3. 任务分配的发展趋势:随着多机器人协同调度技术的不断发展,任务分配问题将面临更多的挑战。未来,研究人员需要继续探索新的任务分配方法,以适应不断变化的应用场景。
1. 任务分配的挑战:在多机器人协同调度中,任务分配是一个复杂的问题。机器人需要根据自身的能力和任务需求来选择合适的任务,同时还要考虑其他机器人的任务状态和优先级。这需要对机器人的性能、任务类型和环境等因素进行综合分析。
2. 基于生成模型的任务分配方法:为了解决任务分配的挑战,研究者们提出了一些基于生成模型的方法。例如,可以使用概率模型(如条件随机场)来预测机器人完成任务的可能性,从而帮助机器人选择合适的任务。此外,还可以使用强化学习模型(如Q-learning)来训练机器人在不同任务场景下的决策过程,使其能够更好地适应任务分配的需求。
3. 数据驱动的任务分配策略:为了提高任务分配的准确性和效率,可以利用大量历史数据来训练生成模型。通过对历史数据的分析,可以发现任务分配的规律和趋势,从而为机器人提供更加合理的任务建议。此外,还可以利用机器学习和深度学习等技术来自动提取任务特征和关联信息,进一步提高任务分配的准确性。
4. 多目标优化算法在任务分配中的应用:在多机器人协同调度中,往往需要同时考虑多个目标,如任务完成时间、机器人能量消耗等。为了解决这个问题,研究者们提出了一些多目标优化算法,如遗传算法、粒子群优化等。这些算法可以帮助机器人在满足多个目标约束的情况下找到最优的任务分配方案。
5. 实时任务分配与动态调整:在实际应用中,任务分配可能需要根据环境变化和机器人状态进行实时调整。因此,需要设计一种能够快速响应变化的任务分配策略。例如,可以使用在线学习方法来不断更新生成模型,使其能够适应新的任务需求。此外,还可以采用分布式计算和并行处理等技术来提高任务分配的实时性和效率。
6. 人机协同与任务分配:在多机器人协同调度中,人机协同是一种重要的策略。通过人类的干预,可以为机器人提供更加详细的任务描述和指导信息,从而提高任务分配的效果。此外,还可以利用人类专家的经验知识和直觉来进行任务分配,进一步提高任务分配的质量。
1. 事件触发通信协议:在多机器人协同调度中,各个机器人之间的通信需要根据任务完成情况、资源分配等因素进行实时调整。事件触发通信协议可以根据具体任务需求,为机器人提供相应的信息和指令,从而实现高效的协作。
2. 异步通信与同步通信:为了保证通信的实时性,多机器人协同调度中的通信协议可以采用异步通信与同步通信相结合的方式。异步通信可以降低通信延迟,提高整体效率;同步通信则有助于确保各个机器人之间的协同操作。
3. 灵活的通信模式:多机器人协同调度中的通信协议需要具备一定的灵活性,以适应不同场景下的需求。例如,可以在通信协议中定义多种通信模式,如点对点通信、广播通信等,以便在实际应用中根据需要进行选择。
1. 分层设计:多机器人协同调度中的通信协议可以采用分层的设计方法,将通信过程划分为多个层次,如数据传输层、控制层等。这种设计方式有助于简化协议结构,提高可维护性和可扩展性。
2. 层次间的协同与交互:在分层设计的通信协议中,各层之间需要实现良好的协同与交互。例如,控制层可以根据上层传递的任务信息,向执行层发送相应的指令;执行层在完成任务后,可以将结果反馈给控制层。
3. 安全性与隐私保护:在多机器人协同调度的过程中,通信协议需要考虑数据的安全性和用户的隐私保护。例如,可以通过加密技术对通信数据进行加密处理,防止数据泄露;同时,可以根据用户权限设置,对不同用户的数据进行隔离管理。
1. 服务质量(QoS):多机器人协同调度中的通信协议需要考虑服务质量问题,确保各个机器人在协同过程中能够获得稳定的网络连接和足够的带宽资源。为此,可以在通信协议中引入QoS参数,如丢包率、延迟等,以评估网络性能并进行优化。
2. 自适应调整:基于QoS的通信协议需要具备自适应调整能力。在实际应用中,网络环境可能会发生变化,如信号干扰、链路质量下降等。此时,通信协议应当能够根据当前网络状况,自动调整相关参数,以保证任务的顺利完成。
3. 容错与恢复:为了提高通信协议的稳定性和可靠性,可以引入容错与恢复机制。例如,在发生故障时,通信协议可以自动切换到备用通道,确保任务的继续进行;同时,可以通过重传机制、拥塞控制等方式,提高数据传输的成功率。
1. 多机器人协同调度在制造业中可以提高生产效率,降低生产成本,实现智能化生产。通过合理分配任务,使得多个机器人同时进行生产,从而提高了生产速度和产量。
2. 多机器人协同调度可以提高产品质量。在生产过程中,如果某个机器人出现故障,其他机器人可以接管其工作,保证生产的连续性,从而避免了因故障导致的产品质量问题。
3. 多机器人协同调度可以降低安全风险。在复杂的生产环境中,多个机器人共同完成任务,可以相互监控,及时发现并处理潜在的安全隐患。
1. 多机器人协同调度可以提高物流效率。通过合理分配任务,使得多个机器人同时进行配送,从而提高了配送速度和准确性。
2. 多机器人协同调度可以降低运营成本。在物流行业中,多机器人协同调度可以减少人力成本,提高资源利用率,降低整体运营成本。
3. 多机器人协同调度可以提高服务质量。通过实时监控和调整配送路线,多机器人协同调度可以确保货物准时送达,提高客户满意度。
1. 多机器人协同调度可以提高医疗服务效率。在医疗行业中,多个机器人可以同时进行检查、诊断等工作,从而提高了医疗服务的速度和质量。
2. 多机器人协同调度可以降低医护人员的工作压力。通过合理分配任务,使得多个机器人共同完成工作,减轻了医护人员的工作负担。
3. 多机器人协同调度可以提高患者就诊体验。通过智能导诊、自助挂号等功能,患者可以更方便地就诊,提高了就诊体验。
1. 多机器人协同调度可以提高农业生产效率。在农业生产中,多个机器人可以同时进行种植、施肥、除草等工作,从而提高了农业生产速度和产量。
2. 多机器人协同调度可以降低劳动力成本。通过合理分配任务,使得多个机器人共同完成农业生产工作,降低了劳动力成本。
3. 多机器人协同调度可以保护环境和资源。通过精确施肥、节水灌溉等措施,多机器人协同调度有助于减少化肥和水资源的浪费,降低对环境的影响。
1. 多机器人协同调度可以提高探险安全性。在危险的探险环境中,多个机器人可以同时进行探测、救援等工作,提高了探险的安全性。
2. 多机器人协同调度可以降低探险成本。通过合理分配任务,使得多个机器人共同完成探险工作,降低了探险的成本。
3. 多机器人协同调度可以拓展探险范围。通过多机器人协同调度,可以在人类难以到达的地方进行探险,拓展了探险的范围。
1. 多机器人协同调度将更加智能化,通过引入先进的人工智能技术,如深度学习、强化学习等,实现对复杂环境下的调度问题的高效解决。
2. 多机器人将逐步实现自主化,通过感知、决策和执行等环节的自主优化,提高整体调度效率和准确性。
1. 随着物联网技术的发展,多机器人之间的通信将更加实时,有助于实时监控和调整任务分配,提高整体调度效率。
2. 通过引入可靠的分布式控制算法,多机器人协同调度将在面临突发情况时保持稳定运行,确保任务顺利完成。
1. 多机器人协同调度将具备更高的灵活性,能够根据不同场景和任务需求进行快速调整和优化。
2. 通过模块化设计和标准化接口,多机器人协同调度具有良好的可扩展性,便于后续功能的添加和升级。
1. 随着多机器人在各个领域的广泛应用,如何确保这些机器人在执行任务过程中的数据安全和用户隐私成为重要课题。
2. 通过采用加密技术、访问控制等手段,多机器人协同调度将在保障数据安全的同时,尊重用户的隐私权益。
1. 未来的多机器人协同调度将更加注重人机协作,通过人类的参与和引导,实现更高效的任务分配和调度。
2. 多机器人将在与人类的互动中不断学习和进化,形成一种共生关系,共同推动社会进步和发展。
 当前位置:
 上一篇:
 返回列表