服务热线:
0755-27757355
0755-27757355
 发布时间:2026-10-22
 点击次数:
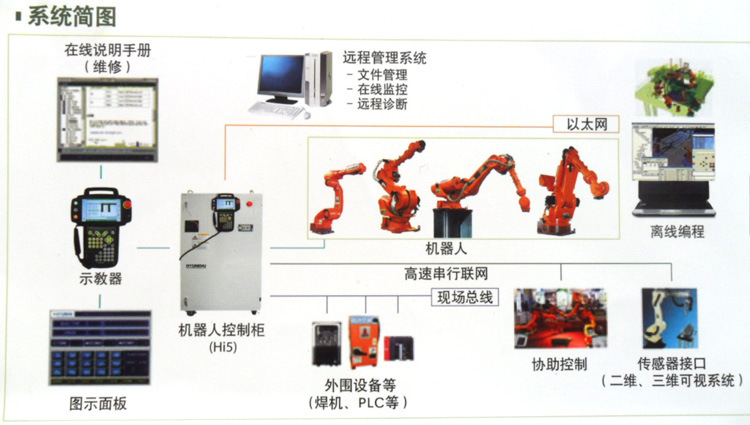
学习参考。你必须努力,当有一天蓦然回首时,你的回忆里才会多一些色彩斑斓,少一些苍白无力。4. 岁月是无情的,假如你丢给它的是一片空白,它还给你的也是一片空白。既纠结了自己,又打扰了别人。用一些事情,总会看清一些人。2. 若不是心宽似海,哪有人生风平浪静。这种方式实时性好,易于实现高速、高精度控制,易于扩展,可实现智能控制,是目前流行的方式,其控制框图如图4所示。 其构成框图如图3所示。主从控制方式:采用主、从两级处理器实现系统的全部控制功能。集中控制方式:用一台计算机实现全部控制功能,结构简单,成本低,但实时性差,难以扩展,其构成框图如图2所示。 五、机器人控制系统结构 机器人控制系统按其控制方式可分为三类。离线编程。通过人的示教来完成操作信息的记忆过程编程方式,包括直接示教(即手把手示教)模拟示教和示教盒示教。 物理设置编程系统。由生产厂家自行定义使用的总线作为控制系统总线。 国际标九游体育,九游体育股份有限公司,九游体育官方网站,九游Sports准总线控制系统。要求机器人按示教的轨迹和速度运动。 运动方式: 点位式。这种系统的结构和参数能随时间和条件自动改变。 四、机器人控制系统的分类 程序控制系统:给每一个自由度施加一定规律的控制作用,机器人就可实现要求的空间轨迹。 (11)网络
......机器人控制系统一、工业机器人控制系统应具有的特点工业机器人控制系统的主要任务是控制工业机器人在工作空间中的运动位置、姿态和轨迹、操作顺序及动作的时间等项。其中有些项目的控制是非常复杂的,这就决定了工业机器人的控制系统应
工业机器人应用技术模块五机器人的控制系统机器人控制系统概述1机器人控制系统的分类不组成2机器人控制系统的结构不位置控制3机器人的力控制4机器人控制的示教再现4本模坑主要介绍机器人的控制系统,内容包括机器人控制系统的特点、机器人控制系统的基本功能和控制斱式、机器人控制系统的分类不组成
第一章绪论工业机器人的发展及分类工业机器人的发展工业机器人的发展通常可规划分为三代:第一代工业机器人:通常是指目前国际上商品化与使用化的“可编程的工业机器人”,又称“示教再现工业机器人”,即为了让工业机器人完成某项作业,首先由操作者将完成该作业所需要的各种知识(如运动轨迹、作业条件、作业顺序和作业时间等),通过直接或间接手段,对工业机器人进行“
安徽建筑工业学院本科毕业设计(论文)足球机器人的控制系统设计1绪论RoboCup是TheRobotworldcupSoccerGames的简称,1997年正式成立总部设立在瑞士,现有成员国40多个。它是由国际人工智能学会组织的机器人世界杯足球赛(RoboCup)。RoboCup
Nx100机器人控制系统参数的讲座首钢莫托遇机器人有限公司技术中心•机器人参数主分成两大部分:【机器人共通部分】和【机器部参数】.•【机器人共通部分】有:•【FD参数】其主要作用为定义机器人机能用途参数;•【SxD参数】
学校代码:11059学号:0805070014HefeiUniversity毕业设计(论文)BACHELORD
学校代码:11059学号:0805070014HefeiUniversity毕业设计(论
学校代码:11059学号:0805070014HefeiUniversity毕业设计(论
机器人的控制系统机器人传感器驱动与运动控制系统控制理论与算法工业机器人的控制系统包含对机器人本体工作过程进行控制的控制机、机器人专用传感器、运动伺服驱动系统等。控制系统主要对机器人工作过程中的动作顺序、应到达的位置及姿态、路径轨迹及规划、动作时间间隔以及末端执行器施加在被作用物上的力和力矩等进行控制。控制系统中涉及传感技术、驱动技术、控制理
学校代码:10151论文成绩:学生学号:2220223653大连海事大学毕业论文二○一○年六月并联机器人控制系统设计与实验研究专业班级:机械设计制造及其自动化姓名:黄鑫指导
一.工业机器人组成系统工业机器人由主体、驱动系统和控制系统三个基本部分组成。主体即机座和执行机构,包括腰部、肩部、肘部和手腕部,其中手腕部有3个运动自由度。驱动系统包括动力装置和传动机构,用以使执行机构产生相应的动作。控制系统是按照输入的程序对驱动系统和执行机构发出指令信号,并进行控制。工业机器人按执行机构运动的控制机能,又可分点位型和连续轨迹型。点位型只控制执行机构由一点到另一点
机器人技术基础第5章机器人的控制系统机器人传感器驱动与运动控制系统控制理论与算法(不要求)2022/2/9-2-概述工业机器人的控制系统包含对机器人本体工作过程进行控制的控制机、机器人传感器、运动伺服驱动系统等。控制系统主要对机器人工作过程中的位置及姿态、路径轨迹及规划以及
第II页 黑龙江职业学院毕业设计(论文) 足球机器人控制系统设计毕业论文目录摘要 2ABSTRACT 3第一章绪论 6足球机器人的简介 6Robocup中型组足球机器人 9RoboCup中型组足球机器人研究现状 9RoboCup中型组足球机器人研究意义 10论文的主要内容 11 12第二章足球机器人的体系结构 13 13
xx大学xx届毕业论文一、绪论(一)引言移动机器人技术是一门多科学交叉及综合的高新技术,是机器人研究领域的一个重要分支,它涉及诸多的学科,包括材料力学、机械传动、机械制造、动力学、运动学、控制论、电气工程、自动控制理论、计算机技术、生物、伦理学等诸多方面。第一台工业机器人于20世纪60年代初在美国新泽西州的通用汽车制造厂安装使用。该产品在20世纪60年代出口到日本,从20世纪80年
中国海洋大学工程学院机械电子工程研究生课程考核论文题目:AUV水下机器人运动控制系统研究报告课程名称:运动控制技术姓名:李思乐学号:院系:工程学院机电工程系专业:机械电子工程
 当前位置:
 上一篇:
 返回列表